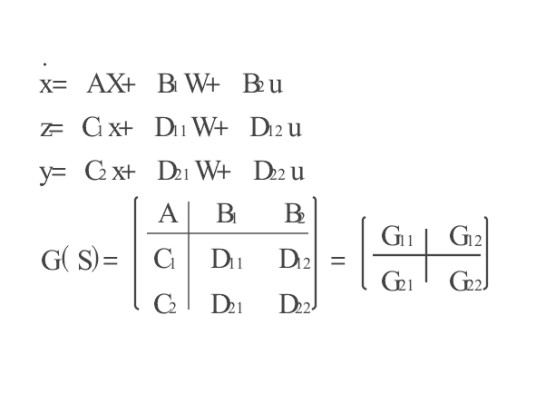
输出反馈H∞控制是控制科学与工程领域的一种基于状态空间法的H∞控制方法,其核心是通过设计控制器使闭环系统稳定,并最小化传递函数矩阵的H∞范数以实现干扰抑制和鲁棒性能。该方法可将跟踪问题、模型匹配问题及鲁棒稳定问题转化为标准H∞控制问题形式求解。
该方法主要采用线性矩阵不等式(LMI)、广义Riccati不等式及Lyapunov函数等方法进行控制器设计,适用于离散系统、马尔可夫跳变系统、正系统及多智能体系统等场景。其在船舶姿态控制中通过状态空间模型线性化实现波浪干扰抑制,在工程应用中仅需部分状态信息即可实现有效控制。
H∞控制理论由G.Zames于1981年首次提出,将单输入单输出系统的灵敏度问题转化为H∞最小范数问题。20世纪80年代后,状态空间法的发展推动了输出反馈H∞控制的理论突破,J.C.Doyle等人通过Riccati方程解法建立了与二次型最优控制的本质联系。
想要了解更多“输出反馈H∞控制”的信息,请点击:输出反馈H∞控制百科


